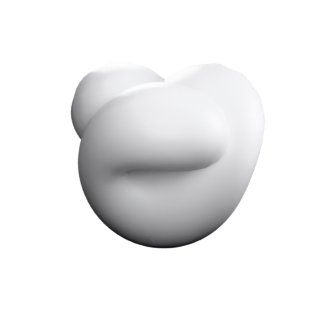
Boy's Surface
Boy's Surface is a topological surface, given by a parametrisation, immersed, with C3v symmetry (a point group).
Open Boy's Surface in the interactive viewer →
aperiodic closed closed-nonorientable def-parametric immersed implemented non-orientable topological tradition-classical tradition-physical-model tradition-sculptural
About
A way of putting the projective plane into ordinary space without any creases or corners -- allowing it to pass through itself, which it must. Werner Boy found it in 1901 when his supervisor, Hilbert, had asked him to prove no such thing existed. It has threefold symmetry and a single triple point where three sheets meet.
Formula
x(u, v)
− 1.5 ( ( u sin ( v ) − u 5 sin ( 5 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) − ( u cos ( v ) − u 5 cos ( 5 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 − 1.5 ( ( u sin ( v ) − u 5 sin ( 5 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) − ( u cos ( v ) − u 5 cos ( 5 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 2 + − 1.5 ( ( u cos ( v ) + u 5 cos ( 5 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) + ( u sin ( v ) + u 5 sin ( 5 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 2 + ( u 6 sin ( 6 v ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) − ( 1 + u 6 cos ( 6 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 − 0.5 ) 2 \frac{\frac{-1.5 \left(\left(u \sin\left(v\right) - u^{5} \sin\left(5 v\right)\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) - \left(u \cos\left(v\right) - u^{5} \cos\left(5 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}}}{\frac{-1.5 \left(\left(u \sin\left(v\right) - u^{5} \sin\left(5 v\right)\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) - \left(u \cos\left(v\right) - u^{5} \cos\left(5 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}}^{2} + \frac{-1.5 \left(\left(u \cos\left(v\right) + u^{5} \cos\left(5 v\right)\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) + \left(u \sin\left(v\right) + u^{5} \sin\left(5 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}}^{2} + \left(\frac{u^{6} \sin\left(6 v\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) - \left(1 + u^{6} \cos\left(6 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}} - 0.5\right)^{2}} copy LaTeX
y(u, v)
− 1.5 ( ( u cos ( v ) + u 5 cos ( 5 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) + ( u sin ( v ) + u 5 sin ( 5 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 − 1.5 ( ( u sin ( v ) − u 5 sin ( 5 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) − ( u cos ( v ) − u 5 cos ( 5 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 2 + − 1.5 ( ( u cos ( v ) + u 5 cos ( 5 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) + ( u sin ( v ) + u 5 sin ( 5 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 2 + ( u 6 sin ( 6 v ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) − ( 1 + u 6 cos ( 6 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 − 0.5 ) 2 \frac{\frac{-1.5 \left(\left(u \cos\left(v\right) + u^{5} \cos\left(5 v\right)\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) + \left(u \sin\left(v\right) + u^{5} \sin\left(5 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}}}{\frac{-1.5 \left(\left(u \sin\left(v\right) - u^{5} \sin\left(5 v\right)\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) - \left(u \cos\left(v\right) - u^{5} \cos\left(5 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}}^{2} + \frac{-1.5 \left(\left(u \cos\left(v\right) + u^{5} \cos\left(5 v\right)\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) + \left(u \sin\left(v\right) + u^{5} \sin\left(5 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}}^{2} + \left(\frac{u^{6} \sin\left(6 v\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) - \left(1 + u^{6} \cos\left(6 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}} - 0.5\right)^{2}} copy LaTeX
z(u, v)
u 6 sin ( 6 v ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) − ( 1 + u 6 cos ( 6 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 − 0.5 − 1.5 ( ( u sin ( v ) − u 5 sin ( 5 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) − ( u cos ( v ) − u 5 cos ( 5 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 2 + − 1.5 ( ( u cos ( v ) + u 5 cos ( 5 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) + ( u sin ( v ) + u 5 sin ( 5 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 2 + ( u 6 sin ( 6 v ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) − ( 1 + u 6 cos ( 6 v ) ) ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) ( u 6 cos ( 6 v ) + 5 u 3 cos ( 3 v ) − 1 ) 2 + ( u 6 sin ( 6 v ) + 5 u 3 sin ( 3 v ) ) 2 − 0.5 ) 2 \frac{\frac{u^{6} \sin\left(6 v\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) - \left(1 + u^{6} \cos\left(6 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}} - 0.5}{\frac{-1.5 \left(\left(u \sin\left(v\right) - u^{5} \sin\left(5 v\right)\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) - \left(u \cos\left(v\right) - u^{5} \cos\left(5 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}}^{2} + \frac{-1.5 \left(\left(u \cos\left(v\right) + u^{5} \cos\left(5 v\right)\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) + \left(u \sin\left(v\right) + u^{5} \sin\left(5 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}}^{2} + \left(\frac{u^{6} \sin\left(6 v\right) \left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right) - \left(1 + u^{6} \cos\left(6 v\right)\right) \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)}{\left(u^{6} \cos\left(6 v\right) + \sqrt{5} u^{3} \cos\left(3 v\right) - 1\right)^{2} + \left(u^{6} \sin\left(6 v\right) + \sqrt{5} u^{3} \sin\left(3 v\right)\right)^{2}} - 0.5\right)^{2}} copy LaTeX
Properties
Family topological
Given by a parametrisation
Curvature no condition imposed
Periodicity not periodic
Ends 0
Embedding immersed
Orientable no
Symmetry C3v
Symmetry kind point group
Fidelity exact
Exactness elementary
Definition
Bryant-Kusner parametrization on the unit disk z = u e^{iv}, expanded over the reals (the language has no complex numbers). The three denominator zeros inside the disk are the planar ends of the underlying minimal surface; they invert to the triple point, and the u grid never lands on them exactly
Sources
Chart reproduced numerically against the shipped implementation: fwd max 0.43 of tol, 0.0% of oracle beyond tol (tol floor 2.5 x 0.04706).
W. Boy, 'Uber die Curvatura integra und die Topologie geschlossener Flachen', Math. Ann. 57 (1903).
F. Apery, Models of the Real Projective Plane (1987) -- the explicit parametrisation.
R. Bryant and R. Kusner, for the Willmore-minimising immersion.
mathcurve.com, Boy surface (mirror ch1216): single triple point with pairwise-orthogonal tangents; self-intersection curve of three loops through it.